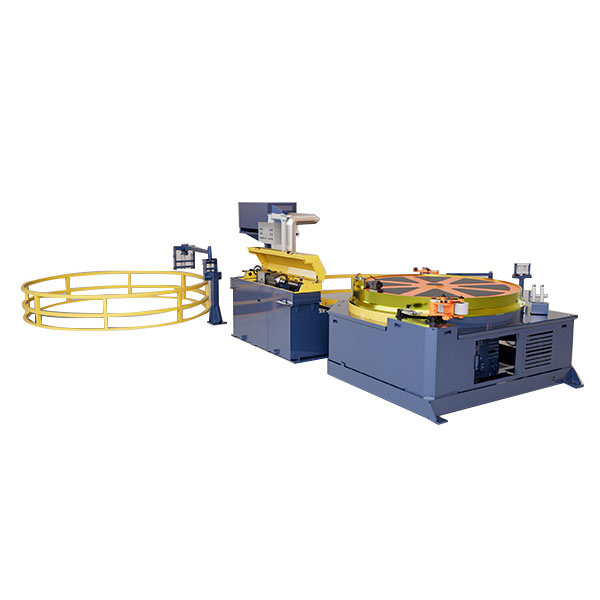
FangRongi omahammaslatt-külmtõmbemasinon ehitatud täppisjoonestamiseks, kus lühikesed tööpikkused, kiire kiirendus ja täpne positsioneerimine on olulisemad kui väga pikad joonistuskäigud. Hammaslatt edastab servomootori liikumise otse tõmbekelgule, pakkudes kontrollitud liikumist vähese mehaanilise lõtku ja korratava positsioneerimisega.
Loodud lühikeste ja täpsete joonistustsüklite jaoks
TheFR-50annab50kN tõmbejõud4 m efektiivse tõmbepikkuse ja 2 m südamiku varda käiguga. 30 kW Inovance'i servomootor käitab planeedi täisnurkkäigukasti vahekorraga 1:15. Tõmbekiirus on pidevalt reguleeritav vahemikus 0–40 m/min, vankri tagasivoolu kiirus ulatub 0–30 m/min.
See konfiguratsioon on kasulik, kui masin peab korduvalt kiirendama, peatuma ja tagurdama ilma asukohatäpsust kaotamata. Hammasrattaga jõuülekanne väldib pikka painduvat keti liikumist, mida leidub tavalistel ketitõmbelaudadel, samal ajal kui eelkoormatud laagrid ja tagasilöögivastased ülekandekomponendid aitavad kontrollida mehaanilist kliirensit. Positsioneerimise korratavus võib ulatuda±0,05 mmsobivates töötingimustes.
FR-50 peamised spetsifikatsioonid:Tõmbejõud 50 kN, efektiivne tõmbepikkus 4 m, südamiku varda käik 2 m, tõmbekiirus 0–40 m/min ja kelgu tagasivoolu kiirus kuni 0–30 m/min.
Südamiku varda käsitsemine on osa masinast
Torude tõmbamisel ei mõjuta tootlikkust mitte ainult tõmbamiskäik, vaid ka see, kui kiiresti saab südamikuvarda järgmiseks tsükliks ette valmistada. FR-50 sisaldabautomaatne südamiku-varda keermestamineja pneumaatiline kiilutüüpi lõuasüsteem, et vähendada käsitsi sekkumist laadimise ja kinnitamise ajal.
Sisemist ja välist määrimist saab konfigureerida ka toru tõmbamiseks siseläbimõõduga ≥16 mm. See on oluline pistikut või torni kasutavate rakenduste puhul, kus määrimistingimused mõjutavad otseselt tõmbekoormust, stantsi kulumist ja toru pinna kvaliteeti.
FR-50 tehniline konfiguratsioon
Tõmbejõud50 kN
Efektiivne joonise pikkus4 m
Südamiku-varda käik2 m
Joonistamise kiirus0–40 m/min
Vankri tagasituleku kiirus0–30 m/min
Peamine servomootor30 kW Innovance
KäigukastPlanetaarne täisnurkkäigukast
Käigukasti suhe 1:15
Positsioneerimise korratavus±0,05 mm
Keskmise kõrgus800 mm
Südamiku-varda keermestamineAutomaatne
MäärimineSaadaval sisemine ja välimine määrimine
Kus hammashammasrattal on eelised
Masin sobib eriti hästimeditsiinilised torud, kosmosesõidukite hüdraulikaliinid ja autotööstuse täppiskomponendid, kus järjepidev liikumine ja korratav positsioneerimine võivad olla olulisemad kui maksimaalne tõmbevõime. See on ka praktiline valik, kui töökojas on vähe ruumi; FR-50 on kompaktse paigutusega, mille keskkõrgus on 800 mm.
Pikkade toodete puhul, mis nõuavad pikemaid tõmbekäike või väga suuri tõmbejõude, võib sobivam olla kett või hüdrauliline veopink. Hammaslatt on mõistlikum, kui tootmistsükkel on suhteliselt lühike ja protsessile on kasulik servo-juhitav kiirus ja positsioneerimine.
Rack-Pinion vs. Tavaline ketijoonistus
| Üksus |
Rack-Pinon |
Keti tüüp |
| Sõida |
Servomootoriga hammaslatt |
Kett ja reduktor |
| Tüüpiline tugevus |
Positsioneerimine, kiirendus ja kiiruse juhtimine |
Tugev tõmbamine ja pikemad tõmbamislöögid |
| Joonistamise kiirus |
FR-50 0–40 m/min |
Oleneb masina mudelist |
| Joonise pikkus |
Efektiivne pikkus FR-50-l 4 m |
Pikemad löögid on saadaval paljudel mudelitel |
| Parim sobivus |
Täppistorud ja lühikese tsükliga tootmine |
Üldine varda ja toru tõmbamine, suurema koormusega tootmine |
Võrdlus puudutab peamiselt tootmisprotsessi, mitte seda, milline ülekanne on üldiselt parem. Kui töö nõuab 4 m klassi joonise pikkust, sagedast kiiruse muutmist ja tihedat positsioneerimist, on hammaslatt-hammasratta paigutusel selge eelis. Kui prioriteet on maksimaalne tõmbevõime või palju pikem käik, võib tavaline kett või hüdraulika masin pakkuda paremat sobivust.
Juhtige joonistustsüklit servo liikumise abil
HMI-ga Mitsubishi PLC koordineerib joonistusjärjestust, samal ajal kui servoajam tagab kelgu muutuva kiiruse juhtimise. See võimaldab tõmbe- ja tagasivoolukiirusi määrata vastavalt materjalile ja tööriistadele, selle asemel, et masinat ühel fikseeritud kiirusel töötada.
Servo juhtimine on kasulik, kui joonistustsükkel sisaldab sagedast kiirendamist, aeglustumist ja tagasiliikumist.Kiirust saab reguleerida vastavalt materjali-, reduktsiooni- ja tööriistatingimustele, samal ajal kui PLC haldab järjestust ja positsioneerimisnõudeid.
Lõpetage täppistoru joonistamise protsess
Täppistoruliini jaoks saab masinat kombineerida FangRong'sigaJoonistusvormid, sealhulgas teemanttööriistad ja aOsutusmasinmaterjali ettevalmistamiseks. Saadud seadistus hoiab tööriistade, söötmis- ja tõmbamisliikumise vastavuses valmis toru või varda mõõtmete nõuetega.
Hammaslatt-konfiguratsiooni on seetõttu kõige parem pidada täpsusele orienteeritud joonistuslahenduseks, mitte igat tüüpi tõmbepingi üldiseks asenduseks. Õige valik sõltub vajalikust tõmbejõust, tööpikkusest, materjalist, tootmistsüklist ja positsioneerimise täpsusest.


 Whatsapp