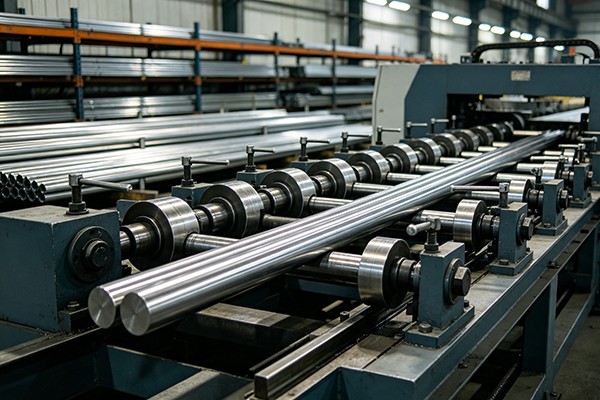
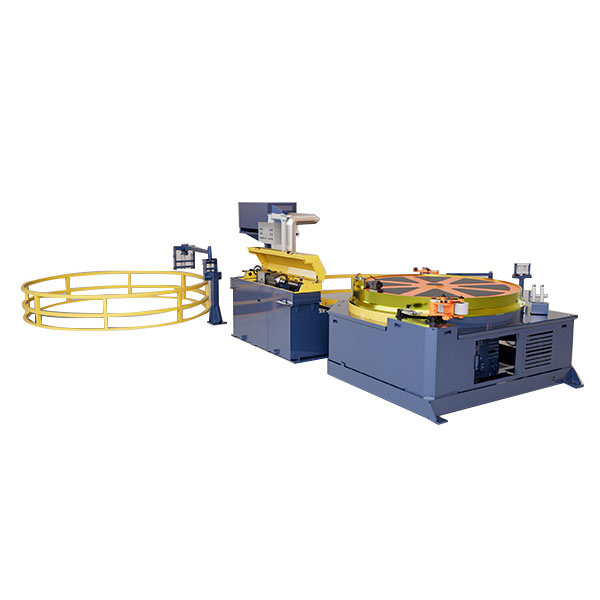
FangRongi omaRoomiktüüpi külmtõmbemasinkasutab materjali pidevaks haaramiseks ja tõmbamiseks lõputut rada. Erinevalt tavapärasest kett-tõmbepingist, mis tugineb edasi-tagasi liikuvale vankrile, hoiab roomiksüsteem kontakti toorikuga kogu tõmbepiirkonnas. See muudab selle eriti sobivakspikad rullid, pidev materjal ja suurem tõmbamiskiirus.
Pidev käepide pika materjali jaoks
Roomik ei pea pärast iga joonistustõmmet materjali vabastama ja vankrit tagastama. Mitu paari silindreid suruvad kulumiskindlad kummipadjad vastu töödeldavat detaili, luues tõmbamiseks pika kontaktala. Rööpa hüdrauliline pinge hoiab haardesurve suhteliselt stabiilsena, kui materjal läbib masinat, aidates vähendada libisemist ja ebaühtlast etteandmist.
See paigutus on kasulik, kui tootmine hõlmab pikki traate, torusid või ribasid ja tavapärase edasi-tagasi liikuva tõmbepingi katkestamine piiraks toodangut. See on eriti asjakohaneelektritraat, keevitustraat ja kaabli varjestustorud, kus pidev söötmine on väärtuslikum kui üksikute lühikeste ribade töötlemise paindlikkus.
Peamine eelis on pidev joonistamine.Roomiksüsteem on kõige kasulikum siis, kui sissetulevat materjali saab pidevalt ette anda ja ka allavoolu protsess suudab tõmbekiirusega sammu pidada. Lühikeste varraste või sagedaste suuruse muutmise korral võib tavapärane kett või hüdrauliline veopink siiski olla praktilisem.
FR-16, FR-25 ja FR-38
Kolm roomikumudelit katavad materjali läbimõõduga umbes φ5 kuni φ40 mm tõmbejõududega10–50 kNja maksimaalne tõmbamiskiirus umbes 80–100 m/min. Põhimootori võimsus on vahemikus 15 kW kuni 37 kW.
FR-16φ5-16mm materjal
10kN tõmbejõud
15 kW mootor
FR-25φ10-25mm materjal
30kN tõmbejõud
22 kW mootor
FR-38φ10-40mm materjal
50kN tõmbejõud
37 kW mootor
TheFR-16kasutab 8 paari silindreid, 80 mm roomiku laiust ja 1800 mm kontakti pikkust. TheFR-25kasutab 10 silindripaari, 100 mm rööpmelaiust ja 2500 mm kontakti pikkust. Suurema materjali puhulFR-38kasutab 12 silindripaari, 120 mm roomiku laiust ja 3500 mm kontakti pikkust.
| Mudel |
Materjali läbimõõt |
Tõmbejõud |
Peamine mootor |
Silindri paarid |
Kontakti pikkus |
| FR-16 |
φ5–16 mm |
10 kN |
15 kW |
8 paari |
1800 mm |
| FR-25 |
φ10–25 mm |
30 kN |
22 kW |
10 paari |
2500 mm |
| FR-38 |
φ10–40 mm |
50 kN |
37 kW |
12 paari |
3500 mm |
Roomik vs kettjoonistus
| Üksus |
Roomik-tüüpi joonis |
Ketttõmbepink |
| Materjali söötmine |
Pidev |
Katkendlik |
| Tõmbamismeetod |
Pidev haardumine rajal |
Liikuv vanker ja kett |
| Sobiv materjal |
Pikad rullid, traat, pidev toru |
Vardad, torud ja lõigatud pikkused |
| Joonistamise kiirus |
Kuni umbes 80–100 m/min |
Oleneb masinast ja protsessist |
| Tootmise tegelane |
Kiire pidev tootmine |
Paindlik partii tootmine |
| Kõige paremini kasutatud Millal |
Vaja on pidevat söötmist ja suurt toodangut |
Kaasatud on erinevad suurused, lühikesed vardad või suuremad tõmbejõud |
Roomik ei asenda automaatselt kett-tõmbepingi. Kui toodet tarnitakse lühikeste üksikute vardadena või see nõuab väga suurt tõmbejõudu, võib praktilisem valik olla kett või hüdrauliline veopink. Roomikseadmetel on selge eelis, kuipidev materjali ja tsükli kiiruson peamised tootmispiirangud.
Haarderõhk peab jääma ühtlaseks
Suurtel liinikiirustel võib rööbastee ja materjali vahel libisemine kiiresti mõjutada pinna kvaliteeti ja mõõtmete ühtlust. FangRong kasutab ahüdrauliline pingutussüsteemrööbastee surve säilitamiseks ja kulumiskindlad kummipadjad hajutatud kontakti tagamiseks. Pikk haardeosa vähendab ka vajadust tugineda ühes punktis liigsele kohalikule survele.
Materjali pinda ja haardejõudu tuleb käsitleda koos.Padja seisukord, hüdrauliline rõhk ja sissetuleva materjali seisund mõjutavad kõik veojõudu. Pehmema vase või alumiiniumi puhul tuleb haardejõudu hoolikalt kontrollida, et oleks saavutatud piisav haarduvus ilma materjali märgistamata.
Juhtmete ja torude pidevaks töötlemiseks
Tavaliselt peetakse roomikjoonistamistelektrijuhtmete tõmbamine, keevitusjuhtmete tootmine ja kaablivarjestustorud. Kui joonistatud materjali on vaja pidevalt koguda, aTagasikerimismasinsaab asetada joonistusüksuse järele, et moodustada täielik joonistus- ja poolimisprotsess.
Tehastes, mis liiguvad vahelduvalt tõmbamiselt pidevale tootmisele, ei ole peamine küsimus ainult masina tõmbejõu suuruses. Olulisem on see, kas sissetulev materjal, nõutav vähendamine, sihtkiirus ja allavoolu mähisprotsess saavad kõik pidevalt töötada. Siin võib roomik-tüüpi nöör pakkuda praktilise eelise tavapärase edasi-tagasi liikuva veopingi ees.


 Whatsapp